Sin pinzas ni retroceso: así funciona el nuevo robot de cosecha que apunta al aguacate y los cítricos
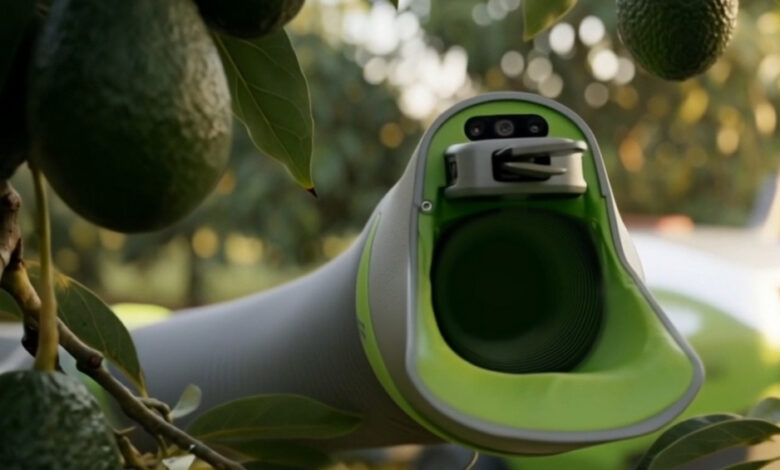
A diferencia de los robots de recolección convencionales de tipo pick-and-place, el sistema no utiliza pinza ni retrae el brazo tras recoger cada pieza. En su lugar, se corta el pedúnculo y la fruta avanza a través del brazo hueco hasta el bin. Según la empresa, este método permite trabajar con las plantaciones actuales sin necesidad de alta densidad de plantación, espaldera ni estructuras arbóreas específicas.

La tecnología se probó inicialmente en aguacates, debido al tamaño de los árboles, la profundidad de la copa del árbol y la dificultad de distinguir la fruta verde del follaje. La empresa también tiene en el punto de mira naranjas, limones, peras y manzanas.
Picker AgRobotics aspira a cosechar el 95% de la fruta de cada árbol. Según el cofundador y consejero delegado Yossi Rosenblum, los brazos robóticos cortos y rígidos logran alcanzar en torno al 30% en las condiciones de huerto a las que se dirige la empresa.
El sistema combina la recolección robótica con modelos de visión artificial basados en inteligencia artificial que evalúan cada pieza individualmente en función de su madurez, tamaño y calidad. Los datos de cosecha también pueden vincularse a árboles concretos, lo que proporciona información tanto sobre la fruta recolectada como sobre la que permanece en el árbol.
La empresa estima que el coste de recolección de cítricos en el Valle Central de California, actualmente cifrado en 25 dólares por bin de unos 408 kg, podría reducirse a 20 dólares con su sistema. El objetivo inicial es situar los costes de recolección un 20% por debajo de los de la recolección manual, y un 50% por debajo si los productores adquieren el equipo en propiedad.
Las unidades pueden remolcarse o conectarse a un tractor, y un solo operario o un vehículo autónomo podría gestionar entre cuatro y cinco unidades simultáneamente. La empresa prevé ofrecer las máquinas inicialmente en régimen de arrendamiento, para incorporar posteriormente la opción de compra.
Se han construido y probado en campo cuatro generaciones del sistema. Los pilotos con clientes están previstos para enero de 2027, comenzando en Israel antes de expandirse a California y, potencialmente, a España.